Ударопрочный робот Tribar на основе тенсегрити успешно пережил падение со скалы и продолжил движение
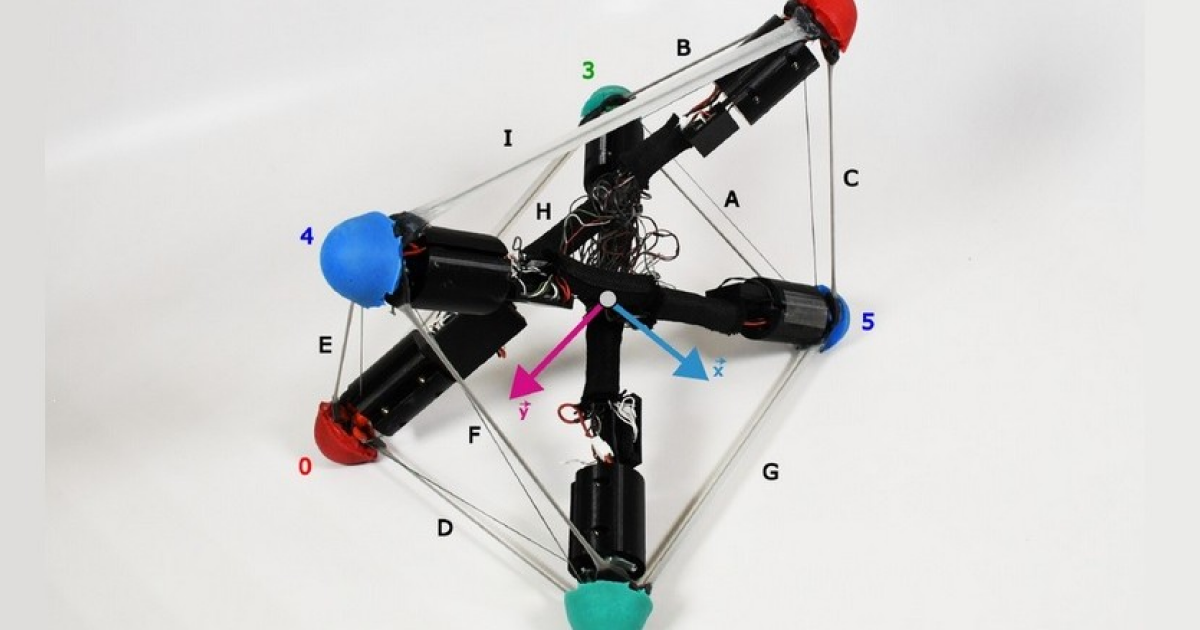
Инженеры из США и Италии создали ударопрочного робота Tribar, использующего архитектуру тенсегрити. В ходе испытаний он успешно передвигался по сложным поверхностям, прыгал со скал и продолжал движение. Разработка описана в журнале Nature Machine Intelligence.

Tribar состоит из трех жестких стержней длиной 360 миллиметров, соединенных эластичными нитями и тросами с регулируемой длиной. Внутри стержней размещены электроника и аккумуляторы, а на концах установлены электромоторы с лебедками. Изменяя натяжение тросов, робот меняет форму и смещает центр тяжести, что позволяет ему перекатываться и передвигаться.
Конструкция тенсегрити (от tensile и integrity) предполагает, что жесткие стержни не соприкасаются, а удерживаются вместе системой натянутых тросов. Это делает роботов легкими, проходимыми и устойчивыми к ударам. Такие устройства рассматриваются как перспективные планетоходы для исследования других планет или работы в зонах бедствий. В 2019 году компания Squishy Robotics тестировала подобную конструкцию, сбросив ее с высоты 183 метра: она успешно пережила падение, но способность к самостоятельному передвижению после удара не была исследована.
В ходе испытаний Tribar передвигался по траве, льду, песку и камням, а также поднимался по склону под углом 28 градусов. Он выдержал падения с двухметровой скалы и шестиметрового моста, а также скатился с каменистого склона высотой около 12 метров. Для управления движением робот использует растяжимые емкостные датчики и инерциально-измерительные модули, которые сообщают ему о форме и ориентации. В динамическом режиме Tribar развивает скорость до 11 сантиметров в секунду.
Пока Tribar умеет лишь ограниченный набор заранее заданных движений и составляет план только на два шага вперед. Авторы планируют расширить его возможности и применить алгоритмы обучения с подкреплением, чтобы повысить точность автономных перемещений.